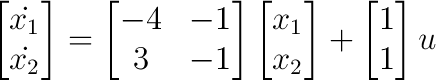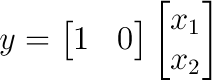P6.14. Un sitema tiene la función de transferencia
(a) Determínese si el sistema es estable.
(b) Determínese las raíces de la ecuación característica.
(c) Dibújese la respuesta del sistema para una entrada de escalón unitario.
(a) Determínese si el sistema es estable.
Vemos que la parte real de los polos son negativas y es por eso que el sistema es estable.
(b) Determínese las raíces de la ecuación características.
Y Obtenermos el dibujo con las raíces del sistema, las raíces están en (-2.33768,3.60797i),(-2.33768,-3.60797i) y (-0.32464,0.00000i)
(c) Dibújese la respuesta del sistema para una entrada de escalón unitario.
Y se obtiene la gráfica del sistema con la entrada de escalón unitario:
Referencias
Sistemas de control moderno, 10a edición, Richard C. Dorf, Robert H. Bishop, PEARSON.
Mostrando entradas con la etiqueta Automatización y control de sistemas dinámicos. Mostrar todas las entradas
miércoles, 21 de noviembre de 2012
martes, 20 de noviembre de 2012
martes, 13 de noviembre de 2012
Controlabilidad y Observabilidad
PM11.11. Considera el sistema
Utilizando las funciones ctrb y obsv, mostrar que el sistema es controlable y observable.
Definiciones:
Se puede comprobar la controlabilidad y la observabilidad de un sistema realimentado en variables de estado usando las funciones de Octave ctrb y obsv, respectivamente.
Las entradas a la función ctrb son la matriz del sistema A y la matriz de entrada B; la salida de ctrb es la matriz de controlabilidad Pc.
Las entradas a la función obsv es la matriz A y la matriz C; la salida es la matriz de observabilidad Po.
Teniendo la teoría necesaria se puede comenzar a resolver el problema, en donde identificamos la
A = [-1 1 0; 4 0 -3;-6 8 10 ], la B = [1;0;-1] y la C = [1 2 1].
Y así queda el programa:
La ejecución:
Y podemos ver con el programa que el sistema es observable y controlable.
Referencias
Sistemas de control moderno, 10a edición, Richard C. Dorf, Robert H. Bishop, PEARSON.
Utilizando las funciones ctrb y obsv, mostrar que el sistema es controlable y observable.
Definiciones:
- Matriz de observabilidad: Un sistema lineal es completamente observable solo si la matriz de observabilidad se obtiene de A donde A es una matriz de nxn. En sistemas lineales el sistema es observable si el determinante de la matriz de observabilidad es diferente de 0.
- Matriz de controlabilidad: Un sistema lineal es totalmente controlable si el determinante de la matriz de controlabilidad nxn es diferente de 0.
Se puede comprobar la controlabilidad y la observabilidad de un sistema realimentado en variables de estado usando las funciones de Octave ctrb y obsv, respectivamente.
Las entradas a la función ctrb son la matriz del sistema A y la matriz de entrada B; la salida de ctrb es la matriz de controlabilidad Pc.
Las entradas a la función obsv es la matriz A y la matriz C; la salida es la matriz de observabilidad Po.
Teniendo la teoría necesaria se puede comenzar a resolver el problema, en donde identificamos la
A = [-1 1 0; 4 0 -3;-6 8 10 ], la B = [1;0;-1] y la C = [1 2 1].
Y así queda el programa:
La ejecución:
Y podemos ver con el programa que el sistema es observable y controlable.
Referencias
Sistemas de control moderno, 10a edición, Richard C. Dorf, Robert H. Bishop, PEARSON.
martes, 6 de noviembre de 2012
Robots móviles
Documento
En este articulo proponen se propone una regla para rastrear un control estable no holonómico de vehículos.
La estabilidad de esta regla es demostrada con el uso de la función de Liapunov.
El criterio de Liapunov es un método que se puede aplicar para encontrar respuestas a las preguntas sobre la estabilidad de sistemas no lineales. Con este método es posible determinar la estabilidad de un sistema sin necesidad de resolver las ecuaciones de estado. Esto es una gran punto a su favor ya que es muy difícil despejar las ecuaciones de estado no lineales que varían con el tiempo.
La entrada del vehículo es referenciada con la ubicación(x, y) y con la velocidad(v, a).
Linealizar el sistema de ecuaciones diferenciales es útil para decidir parámetros para estabilizar una pequeña perturbación con el propósito de evitar cualquier deslizamiento, una limitación de velocidad o aceleración.Se muestran varios resultados de simulación con o sin el limitador de la velocidad/aceleración.
Los métodos que se aplican son en este trabajo son robot independiente y se puede aplicar a varios tipos de robots móviles con capacidad de navegación. Para esta prueba se usa el robot móvil autónomo el Yambico-11.
Lo que se presenta en el documento es un control de seguimiento estable para un vehículo no holonómico con resultados de una simulación real.
Se propuso un método en el cual se almacena en la memoria la secuencia de referencia del punto y la futura posición del robot que puede ser comparada y determinar la dirección siguiente. Otro método es usar una linea recta para el movimiento del robot en vez de tener una secuencia de puntos.
Entonces usan la interpolación entre el punto actual y los puntos futuros con una curva suave. Se uso también una corriente de referencia y las posturas para un vehículo de control, el uso de un error local del sistema de coordenadas y un control PI.
Se representa la postura del sistema con el vector:
Representan el sistema con un diagrama de bloques como el siguiente:
El primer componente calcula el error usando la ecuación:
La segunda caja es lo que calcula la velocidad usando el error y las velocidades referenciadas.
La tercera casilla T representa la capacidad del hardware vehículo de transformación
con velocidades reales de destino a velocidades de corriente del vehículo.
Y la cuarta y quinta son los demás componentes que intervienen en el sistema.
En octave es posible obtener la solución de la función Liapunov, en el paquete control se encuentra la función lyap, este es un pequeño ejemplo:
jueves, 1 de noviembre de 2012
Diagrama polar
PM9.2. Utilizando la función de nyquist, obtener el diagrama polar de las siguientes funciones de transferencia:
Generalmente es más difícil crear el diagrama de Nyquist que el de Bode a mano, afortunadamente Octave cuenta con un modulo para crearlo automáticamente. Cuando usamos la función Nyquist sin argumentos en la parte izquierda, se genera el diagrama de manera automática, de otra manera se devuelven la parte real e imaginaria de la respuesta en frecuencia.
[re. im, w] = nyquist(sys, w)
re: parte real
im: para imaginaria
w: frecuencia
sys: G(s)
[Gm, Pm, Wcg, Wcp] = margin(sys)
Gm: Margen de ganancia (dB)
Pm: Margen de fase (en grados)
Wcg: frecuencia para fase = -180
Wcp: frecuencia para ganancia = 0db
Es posible analizar las medidas de la estabilidad relativa del margen de ganancia y del margen de fase a partir del diagrama de Bode o Nyquist.
El margen de ganancia mide cuanto deberia aumentar la ganancia del sistema que GH(jw) pase a través del punto(-1, 0), resultando un sistema inestable.
El margen de fase es una medida de retardo de fase que se requerido antes de que el sistema se haga inestable.
El margen de diagrama y el de fase se puede obtener con el diagrama de Nyquist.
(a) Código de octave para resolverlo y mostrar el diagrama polar:
Podemos ver en la gráfica y obtener con octave los valores exactos de margen de fase y margen de ganancia.
Diagrama:
(b) Código en octave para resolverlo y mostrar el diagrama polar:
Diagrama:
Diagrama:
Generalmente es más difícil crear el diagrama de Nyquist que el de Bode a mano, afortunadamente Octave cuenta con un modulo para crearlo automáticamente. Cuando usamos la función Nyquist sin argumentos en la parte izquierda, se genera el diagrama de manera automática, de otra manera se devuelven la parte real e imaginaria de la respuesta en frecuencia.
[re. im, w] = nyquist(sys, w)
re: parte real
im: para imaginaria
w: frecuencia
sys: G(s)
[Gm, Pm, Wcg, Wcp] = margin(sys)
Gm: Margen de ganancia (dB)
Pm: Margen de fase (en grados)
Wcg: frecuencia para fase = -180
Wcp: frecuencia para ganancia = 0db
Es posible analizar las medidas de la estabilidad relativa del margen de ganancia y del margen de fase a partir del diagrama de Bode o Nyquist.
El margen de ganancia mide cuanto deberia aumentar la ganancia del sistema que GH(jw) pase a través del punto(-1, 0), resultando un sistema inestable.
El margen de fase es una medida de retardo de fase que se requerido antes de que el sistema se haga inestable.
El margen de diagrama y el de fase se puede obtener con el diagrama de Nyquist.
(a) Código de octave para resolverlo y mostrar el diagrama polar:
Podemos ver en la gráfica y obtener con octave los valores exactos de margen de fase y margen de ganancia.
(b) Código en octave para resolverlo y mostrar el diagrama polar:
Diagrama:
(c) Código en octave para resolverlo y mostrar el diagrama polar:
Diagrama:
Sistemas de control moderno, 10a edición, Richard C. Dorf, Robert H. Bishop, PEARSON.
martes, 30 de octubre de 2012
Estabilidad
Un sistema estable es el que tiene una respuesta limitada. Esto es, se dice que el sistema es estable si, estando sujeto a una entrada o perturbación limitada, su respuesta es también de magnitud limitada.
Una condición necesaria y suficiente para que un sistema de realimentación sea estable es que todos los polos de la función de transferencia del sistema tengan partes reales negativas.
El criterio de Routh-Hurwits establece que el número de raíces de q(s) con partes reales y positivas es igual al número de cambios de signo, de la primera columna del array. Para un sistema estable este criterio necesita que no haya cambios de signo en la primera columna. La ecuación característica no será la misma que he venido usando, ya que le he hecho lagunas modificaciones.
Mi ecuación característica es:
Nuestro objetivo será poder encontrar a y K que hagan el sistema estable, y el error en estado estacionario sea para una entrada de rampa menor al 20%.
La gráfica que obtengo muestra la separación entre las regiones estables e inestables, con la K en el eje de las equis y la a en el de las y.
k eje equis, a eje y.
Entonces cualquier valor de a que se encuentre en la región estable podremos decir que nos dará un diseño aceptable. Un ejemplo sería K = 60, a = 0.5. Su función de transferencia es:
Los polos son, y podemos ver que es estable nuestra función.:
Después se aplica la entrada de rampa unitaria. El error en estado estacionario será menos al 20% como se deseaba:
Análisis de frecuencia
Diagrama de bode, donde obtenemos el análisis en la frecuencia:
Código:
Una condición necesaria y suficiente para que un sistema de realimentación sea estable es que todos los polos de la función de transferencia del sistema tengan partes reales negativas.
El criterio de Routh-Hurwits establece que el número de raíces de q(s) con partes reales y positivas es igual al número de cambios de signo, de la primera columna del array. Para un sistema estable este criterio necesita que no haya cambios de signo en la primera columna. La ecuación característica no será la misma que he venido usando, ya que le he hecho lagunas modificaciones.
Mi ecuación característica es:
Nuestro objetivo será poder encontrar a y K que hagan el sistema estable, y el error en estado estacionario sea para una entrada de rampa menor al 20%.
- Lo primero que haré sera buscar con octave el rango que hace que el sistema sea estable para el sistema.
- Después encontrare un conjunto de a y K que pertenezca a esa región estable, y que se cumpla la especificación de error en el estado estacionario.
- Se selecciona un intervalo de valores a y K y se calculan las raíces del polinomio característico para valores específicos de a y K. Para cada valor que tengamos de K obtenemos el primer valor de a que tiene por resultado al menos una raíz de la ecuación característica en el plano derecho. Se repite hasta terminar el ciclo.
La gráfica que obtengo muestra la separación entre las regiones estables e inestables, con la K en el eje de las equis y la a en el de las y.
k eje equis, a eje y.
Entonces cualquier valor de a que se encuentre en la región estable podremos decir que nos dará un diseño aceptable. Un ejemplo sería K = 60, a = 0.5. Su función de transferencia es:
Los polos son, y podemos ver que es estable nuestra función.:
Después se aplica la entrada de rampa unitaria. El error en estado estacionario será menos al 20% como se deseaba:
Análisis de frecuencia
Diagrama de bode, donde obtenemos el análisis en la frecuencia:
Código:
jueves, 18 de octubre de 2012
Raíces para un sistema de control
B.6.3 Dibuje los lugares de las raíces para el sistema de control en lazo cerrado con:
Lo primero que haremos será expandir el denominador:
Ahora obtenemos los polos, que fácilmente podemos observar que serán 0, y -1, pero hay una parte compleja que podemos obtener rápidamente con octave:
Vemos que los polos son = 1, 0, 2+j, 2-j.
Y ahora si será posible dibujar las raices con Octave, primero escribimos el numerador y el denominador de la función que acabamos de expandir:
Hacemos la función de transferencia:
Y con la función rlocus(GH), que despliega las raices del sistema SISO(single-input and single-output).
Aquí esta la solución al problema planteado el dibujo de las raices para la ecuación:
Corresponde a, podemos ve en rojo los polos que ya habíamos obtenido previamente con la función residue, y de azul los lugares de las raices:
Referencias
Dorf, Richard C., and Robert H. Bishop. Sistemas de control moderno. 10th ed.
Lugar geométrico de las raíces.
martes, 9 de octubre de 2012
Diagrama de bloques
Mi proyecto consiste en una sistema que controla el volumen del audio como los que algunos automóviles tienen que detectan el ruido del exterior y de acuerdo a eso suben el volumen del radio.
Lo que se va a buscar es encontrar el error, en términos de cuanta diferencia hay, cuando el error es pequeño entonces debemos agregar una amplificación y así detectar más fácilmente el error que estamos teniendo, y así poder hacer que el error desaparezca y la salida se apegue a la salida ideal.
Esto lo haremos posible con un sensor de sonido o micrófono que capta el ruido que hay en el ambiente, un Arduino que es el que recibe la señal del sensor, la computadora que el quien sube o baja el volumen de acuerdo a la entrada y las bocinas para reproducir el sonido.
Primeramente hice un diagrama de bloques general para el sistema que me quedo de la siguiente manera:
Es un sistema de lazo cerrado , con el sensor, en donde la salida es igual a la salida real del sistema.La diferencia entre las salidas real y deseada es igual al error que se ajusta por el dispositivo de control.La salida de dispositivo de control hace que el actuador module el proceso y así se reduce el error.Mi diagrama consiste en un Filtro, un Micrófono, Controlador, y Bocina, también esta el sensor.
Ecuación, significado en la entrada pasada:
Comenzamos a descomponer en partes nuestra ecuación:
Las cajas son las funciones generadas en la función de transferencia, las flechas indican el flujo de la señal de una función a otra. Y se genera un diagrama lineal de bloques en donde siempre o sumamos restamos las funciones.
Nuestro diagrama de bloques de la función descrita en la entrada pasada es:
El diagrama de bloque para la planta haciendo algunas modificaciones al reporte pasado de acuerdo a nuevas fuentes que he consultado, ahora se dividirá en la parte mecánica(bocina), eléctrica (circuito) y magnética interacciones), obtenemos el siguiente diagrama de bloques, obteniendo cada ecuación de la tablita pre establecida, para cada función que debe cumplir la planta.:
Explicando a que pertenece cada bloquesito tenemos las funciones predefinidas para áreas como se ve a continuación:
Referencias:
Funcion de transferencia de una bocina
domingo, 16 de septiembre de 2012
Función de transferencia de la ecuación de estado
B.3.10 Considere el sistema descrito mediante:
Obtenga la función de transferencia del sistema.
Para resolver esto tenemos la siguiente teoría obtenida del libro "Sistemas de Control Moderno" de Richard C. Dorf:
"y" es la única entrada y "u" la única salida y sus transformadas de Laplace son:
en donde B es la matriz de nx1, ya que u es una sola entrada. No se incluyen condiciones iniciales, porque se busca la función de transferencia. Y reordenando la ecuación se obtiene:
Como
Ahora si estamos listos para resolver el problema planteado:
Tenemos que obtener la función de transferencia

Entonces lo primero que hice es obtener la matriz Identidad multiplicada por s:
Después le resto la A:
Ahora obtenemos Phi(s):
Para obtener la matriz inversa se sigue la formula:
Entonces:
que es igual a:
y simplificamos la parte de abajo de la fracción:
Entonces ahora tenemos Phi(s)
Lo siguiente es multiplicar las matrices, con esto obtendremos una sola matriz de 2x1:
Entonces nuestra X(s) queda:
Y la manera de obtener la función de transferencia G(s) es:
Sustituimos valores:
Como podemos ver fácilmente la multiplicación de matrices será "s" , entonces tenemos:
La función de transferencia final es:
Y ahora si ya para terminar y por no quedarme con la duda me puse a investigar como podría hacer esto en octave, y encontré una función que se llama "ss2tf" en octave que lo que hace es que a partir de la variable de estados obtenemos la función de transferencia. Para esto lo primero que hay que hacer es instalar el paquete "signal" lo descargamos de la página oficial de octave, sin embargo al querer instalar este nos damos cuenta que tiene dependencias a otros paquetes que aun no están instalados:
Referencias
Dorf, Richard C., and Robert H. Bishop. Sistemas de control moderno. 10th ed.
Matriz inversa
Obtenga la función de transferencia del sistema.
Para resolver esto tenemos la siguiente teoría obtenida del libro "Sistemas de Control Moderno" de Richard C. Dorf:
"y" es la única entrada y "u" la única salida y sus transformadas de Laplace son:
Como
tenemos:
Y ahora sustituimos X(s) en la ecuacion Y(s) y tenemos:
Entonces la funcion de transferencia:
es:

Entonces lo primero que hice es obtener la matriz Identidad multiplicada por s:
Después le resto la A:
Ahora obtenemos Phi(s):
Para obtener la matriz inversa se sigue la formula:
Entonces:
que es igual a:
y simplificamos la parte de abajo de la fracción:
Entonces ahora tenemos Phi(s)
El siguiente paso es obtener :
Sustituimos:
Entonces nuestra X(s) queda:
Ahora nuestra C es igual a la y que nos da el problema por las formulas ya vistas antes entonces tenemos que la C es:
Sustituimos valores:
Como podemos ver fácilmente la multiplicación de matrices será "s" , entonces tenemos:
La función de transferencia final es:
Y ahora si ya para terminar y por no quedarme con la duda me puse a investigar como podría hacer esto en octave, y encontré una función que se llama "ss2tf" en octave que lo que hace es que a partir de la variable de estados obtenemos la función de transferencia. Para esto lo primero que hay que hacer es instalar el paquete "signal" lo descargamos de la página oficial de octave, sin embargo al querer instalar este nos damos cuenta que tiene dependencias a otros paquetes que aun no están instalados:
Entonces igual descargo uno a uno los paquetes y instale primero el paquete "image" sin problemas, después el "specfun" también sin problemas y por último el "optim" con este si tuve que instalar otra vez otras dependencias:
También las descargo de la página de octave, y ahora si instalo "optim" y el paquete "signal" porfin.
Ahora en octave cargamos el paquete con "pkg load signal" y les dejo una captura con la solución de mi problema, primero cargamos las matrices de estado:
Y ahora resuelve y obtenemos el mismo resultado que encontramos a mano:
Referencias
Dorf, Richard C., and Robert H. Bishop. Sistemas de control moderno. 10th ed.
Matriz inversa
Suscribirse a:
Entradas (Atom)


.gif)
.gif)
.gif)


.gif)


.gif)


.gif)


.gif)
.gif)
.gif)
.gif)
.gif)
.gif)
.gif)
.gif)
.gif)
.gif)


.gif)
.gif)
.gif)

.gif)
.gif)
.gif)

.gif)
.gif)
.gif)

.gif)
.gif)
.gif)